Auf einen Blick
Aim of Intelligent Machines
Developing an intelligent machine which boasts artificial intelligence aims to generate software in this way that it can imitate the human brain as far as possible. The algorithm learns based on what it has already leant, such as the human brain. The more efficient the system and the richer the set of data, the wiser the machine.
Roboter Kurt
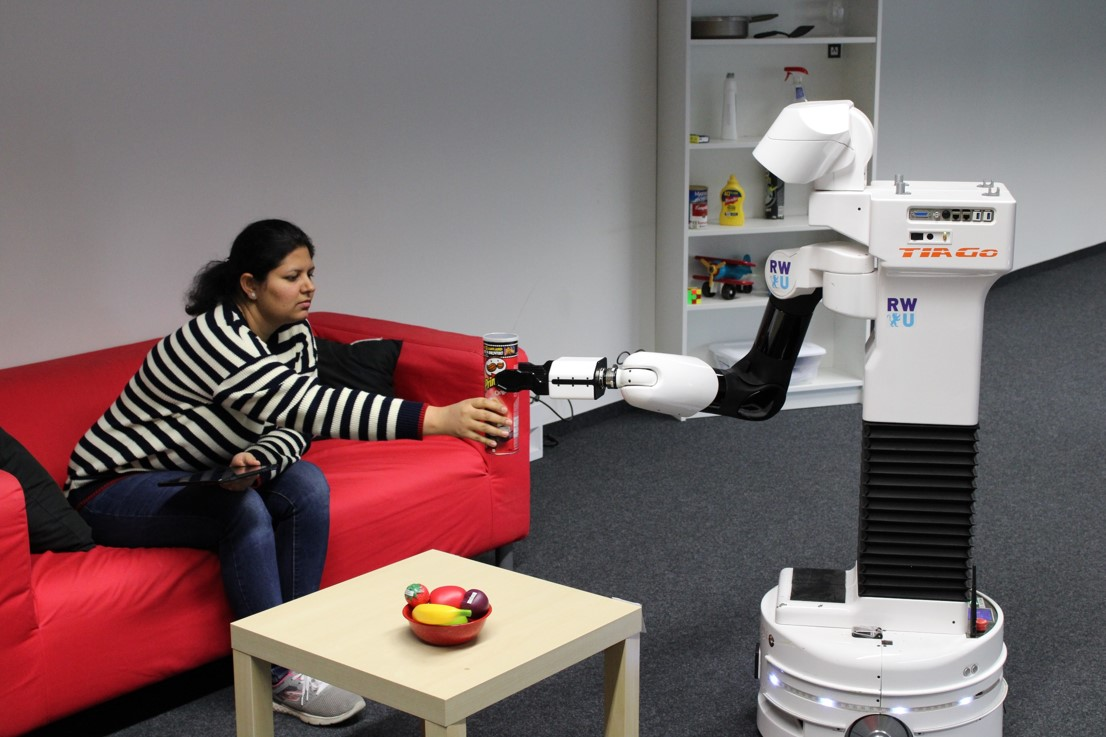
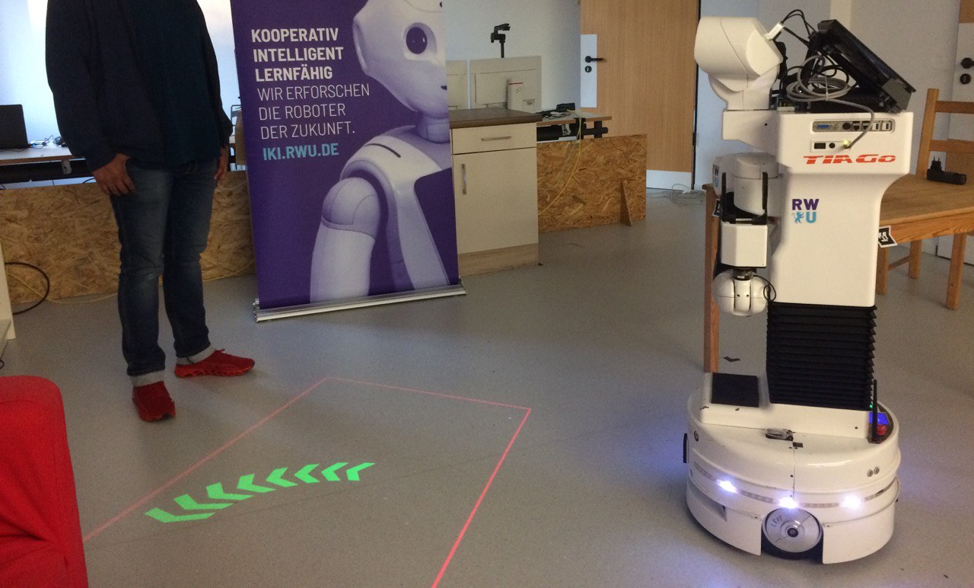
Since June 2018 the Institute for Artificial Intelligence (IKI) has been doing research in developing an intelligent robot. In new situations this robot called Kurt should approach human in order to ask for solution. After teaching the robot an approach which is new to it, the robot should be able to solve this kind of problem independently. Kurt is a competent interaction partner and capable to communicate, because Kurt is able to detect anomalies and to ask independently what needs to be done.
Advantage for People with Disability
This option offers people with physical restricted mobility countless advantages in copping their everyday life. Self-determination is taking an extremely high priority for affected persons as the existence is mainly determined by the dependency of other people. By using robotic manipulators not only the work load of the nursing staff could be reduced but also the inhibiting threshold of people with disabilities could be lowered. It seems to be easier to request a robot for help instead of a nursing staff which has to act in an understaffed business. Furthermore, a usage in the cleaning of public areas would be possible.
Project partners

|
InMach Intelligente Maschinen GmbH |

|
ADLATUS Robotics GmbH |

|
Universität Ulm |

Unser Beitrag
Das Künstliche Intelligenz der RWU Hochschule Ravensburg-Weingarten entwickelte Verfahren zur autonomen Situationserkennung und Problemlösung für den Haushaltsassistenzroboter KURT. Im Mittelpunkt standen die Arbeitspakete zur Erkennung neuer Situationen und dem Erlernen situationsabhängiger Problemlösungsstrategien.
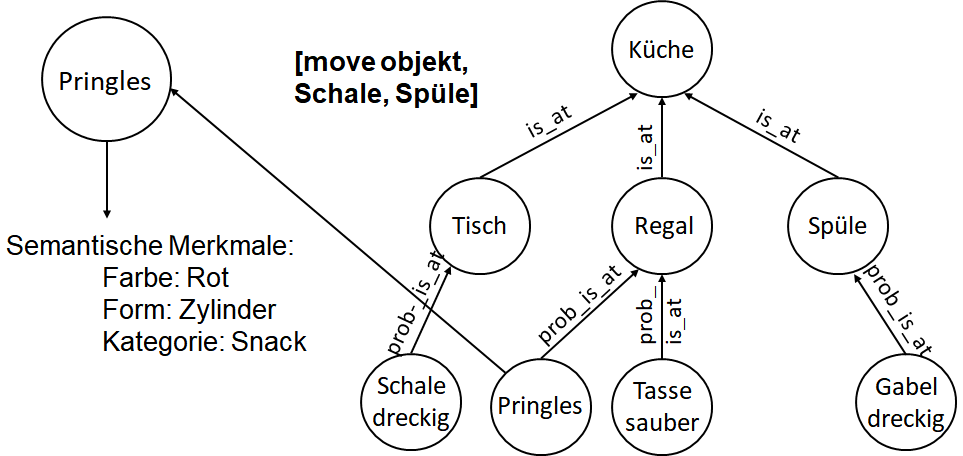
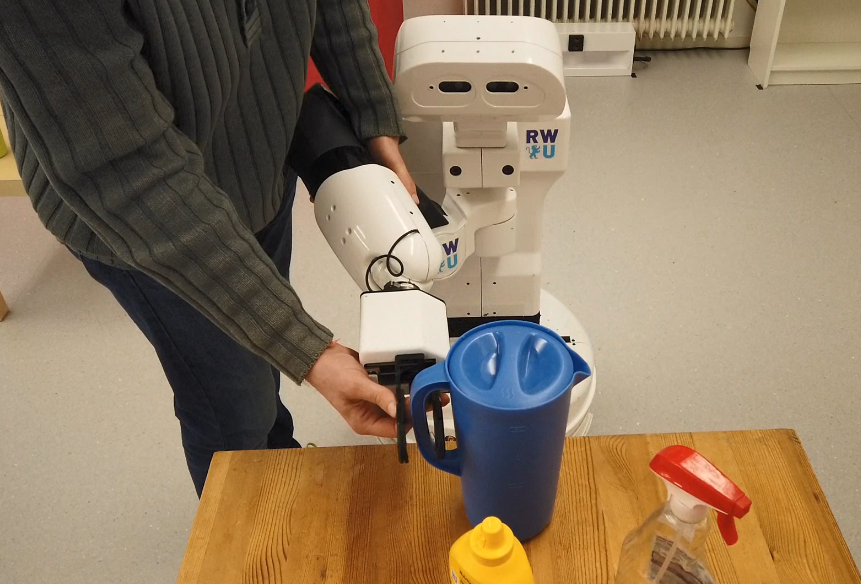
Hierfür wurde maschinellen Lernens mit symbolischer Wissensrepräsentation kombiniert. Mittels Objekterkennung, Wissensgraphen und Graph Neural Networks (GNNs) kann der Roboter seine Umgebung analysieren, Abweichungen von bekannten Zuständen erkennen und geeignete Handlungen ableiten. Ergänzend ermöglichen symbolische Handlungsplanung und Learning from Demonstration (LfD) das Erlernen komplexer Manipulationsaufgaben durch menschliche Demonstration. Ein sprachbasiertes Dialogsystem unterstützt die Abstimmung von Entscheidungen zwischen Mensch und Roboter.
Die entwickelten Funktionen wurden in KURT integriert, auf weitere Robotersysteme übertragen und in Nutzerstudien untersucht.
Wichtigste Forschungsergebnisse
- Autonome Situationserkennung: Erkennung von Anomalien in Haushaltsumgebungen und Ableitung geeigneter Korrekturmaßnahmen.
- Graphbasierte KI: GNNs erreichten bis zu 81,9 % F1-Score bei der Anomalieerkennung und zeigten Vorteile bei unbekannten Situationen gegenüber rein regelbasierten Ansätzen.
- Lernen durch Demonstration: Neue Manipulationsaufgaben konnten anhand weniger menschlicher Demonstrationen erlernt und auf andere Robotersysteme übertragen werden.
- Praktische Validierung: Erfolgreiche Durchführung von Aufräum- und Hol-und-bring-Aufgaben sowie interaktiven Nutzerstudien mit KURT.
Publikationen & Veröffentlichungen
Publikationen
- Pranav Krishna Prasad, I.C., Benjamin Staehle, Ertel, W., 2020. Grasping Unknown Objects Using Convolutional Neural Networks, in: Intelligent Systems and Applications. Springer. https://doi.org/10.1007/978-3-030-55190-2_51
- Krishna Prasad, P., Ertel, W., 2020. Knowledge Acquisition and Reasoning Systems for Service Robots: A Short Review of the State of the Art, in: 2020 5th International Conference on Robotics and Automation Engineering (ICRAE). pp. 36–45. https://doi.org/10.1109/ICRAE50850.2020.9310835
- Hofer, D., Prasad, P.K., Schneider, M., (2021). Comparison of Anomaly Detection and Solution Strategies for Household Service Robotics using Knowledge Graphs. In: 2021 IEEE International Conference on Artificial Intelligence in Engineering and Technology (IICAIET). pp. 1–6. https://doi.org/10.1109/IICAIET51634.2021.9573970
- M. Kraus, N. Wagner, W. Minker, A. Agrawal, A. Schmidt, P. Krishna Prasad and W. Ertel. KURT: A Household Assistance Robot Capable of Proactive Dialogue. In Proceedings of the 2022 17th ACM/IEEE International Conference on Human-Robot Interaction (HRI), 855-859. IEEE, 2022.
Vorträge
- Künstliche Intelligenz und maschinelles Lernen, Boehringer Ingelheim Pharma, Biberach, Februar 2019
- Künstliche Intelligenz in Gesellschaft und Arbeitswelt, Arbeitswelten von morgen, St.-Elisabeth Stiftung, Biberach, Oktober 2019
- Künstliche Intelligenz und gesellschaftlicheAspekte, EBL-Leiterplattentagung, Fellbach, Februar 2020
- Künstliche Intelligenz und der Freizeit-Rebound-Effekt, Jahrestagung der Deutschen Gesellschaft für Humanökologie, Würzburg, Mai 2020
- Künstliche Intelligenz mit oder ohne Homo Sapiens?, TAZ Lab, Berlin, April 2021
- Künstliche Intelligenz und Gesellschaft, HTWG Konstanz, November 2021
Workshops/Ausstellungen
- 4. BMBF Zukunftskongress, Bonn. 2019
Öffentliche Auftritte
- Teilnahme Robocup @Home League German Open, Magdeburg, Mai 2019
- Teilnahme Robocup @Home League World Cup, virtuell, Juni 2021
- Eröffnung des Innovationslabors LAB4DTE, Hochschule Ravensburg-Weingarten. November 2021