Auf einen Blick
Projektbeschreibung
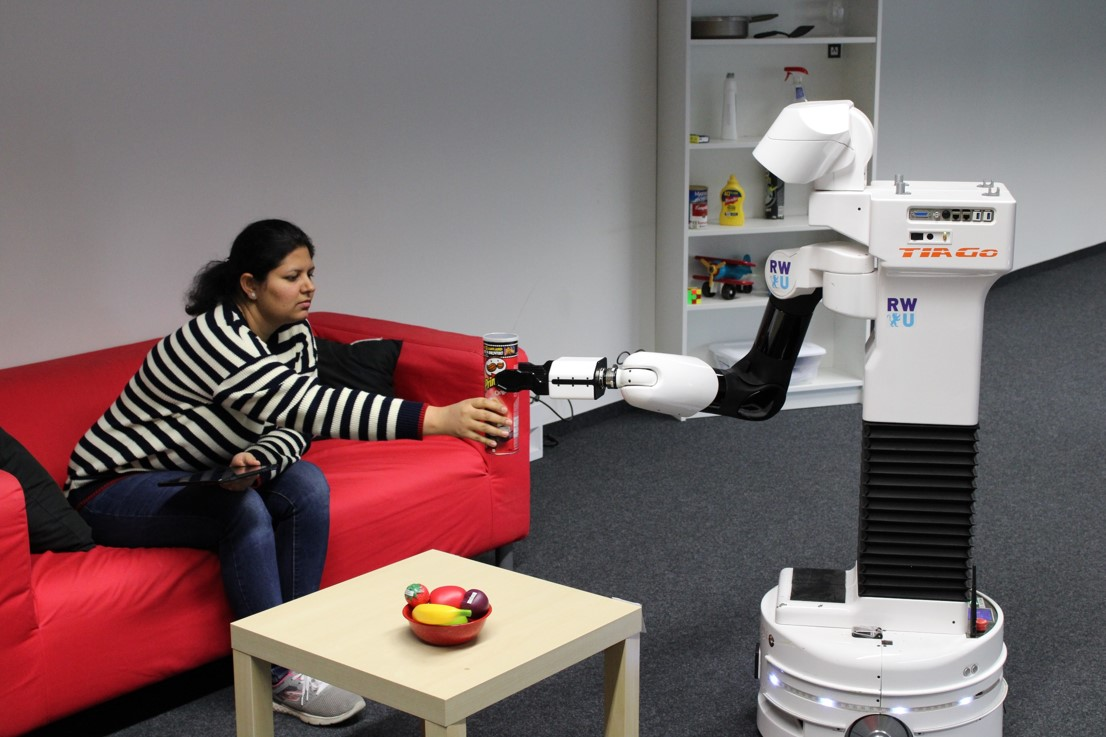
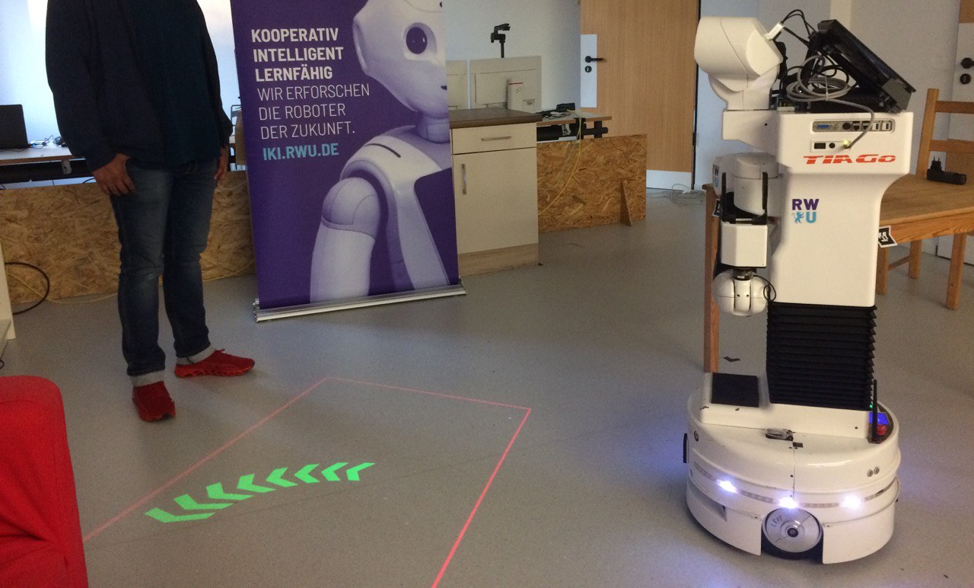
Das Forschungsprojekt RobotKoop untersuchte die Entwicklung intelligenter Serviceroboter, die komplexe Aufgaben in dynamischen Alltagsumgebungen selbstständig bewältigen und dabei mit Menschen kooperieren können. Im Fokus standen Assistenzroboter für Menschen mit eingeschränkter körperlicher Mobilität sowie autonome Reinigungsroboter für öffentliche Bereiche. Solche Systeme können die Selbstständigkeit im Alltag fördern, Pflegepersonal entlasten und körperlich belastende Tätigkeiten übernehmen.
Die zentrale wissenschaftliche Herausforderung bestand darin, Robotern ein semantisches Situationsverständnis und adaptive Handlungsfähigkeiten zu vermitteln. Hierzu wurden Verfahren des maschinellen Lernens, der wissensbasierten Situationsanalyse und der automatisierten Handlungsplanung untersucht. Die Roboter sollten unbekannte Situationen erkennen, geeignete Lösungsstrategien entwickeln und ihre Handlungen durch kooperative Mensch-Roboter-Interaktion abstimmen können.
Projektziele
- Entwicklung autonomer, lernfähiger Assistenz- und Reinigungsroboter.
- Unterstützung selbstbestimmter Lebensführung und Entlastung bei alltäglichen Aufgaben.
- Sichere, verständliche und vertrauenswürdige Mensch-Roboter-Interaktion.
Forschungsfragen
- Wie können Roboter ihre Umgebung und menschliche Handlungsabsichten verstehen?
- Wie lassen sich unbekannte Situationen erkennen und geeignete Lösungsstrategien erlernen?
- Wie können Roboter ihre Handlungen situationsabhängig mit Menschen abstimmen?
- Wie lassen sich erlernte Fähigkeiten auf unterschiedliche Robotersysteme übertragen?


Fördergeber

|
Ministerium für Wirtschaft Baden-Württemberg |
Unser Beitrag
Das Künstliche Intelligenz der RWU Hochschule Ravensburg-Weingarten entwickelte Verfahren zur autonomen Situationserkennung und Problemlösung für den Haushaltsassistenzroboter KURT. Im Mittelpunkt standen die Arbeitspakete zur Erkennung neuer Situationen und dem Erlernen situationsabhängiger Problemlösungsstrategien.
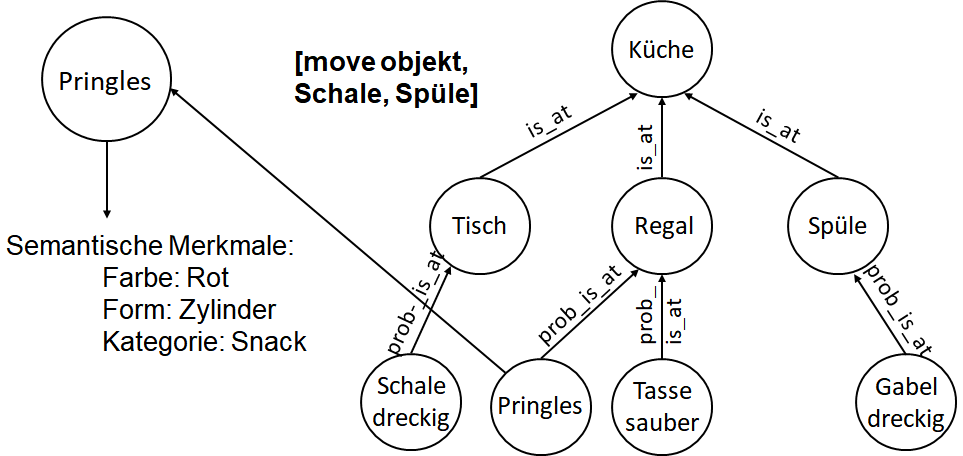
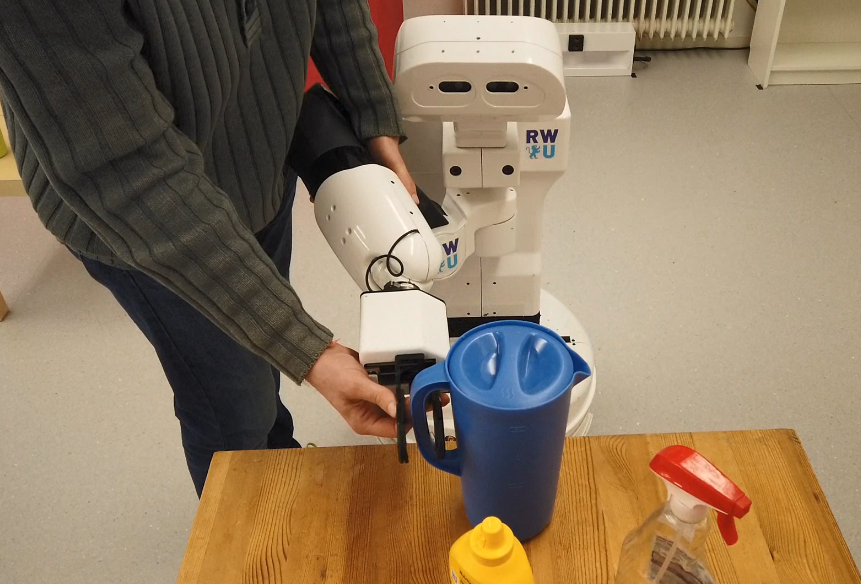
Hierfür wurde maschinellen Lernens mit symbolischer Wissensrepräsentation kombiniert. Mittels Objekterkennung, Wissensgraphen und Graph Neural Networks (GNNs) kann der Roboter seine Umgebung analysieren, Abweichungen von bekannten Zuständen erkennen und geeignete Handlungen ableiten. Ergänzend ermöglichen symbolische Handlungsplanung und Learning from Demonstration (LfD) das Erlernen komplexer Manipulationsaufgaben durch menschliche Demonstration. Ein sprachbasiertes Dialogsystem unterstützt die Abstimmung von Entscheidungen zwischen Mensch und Roboter.
Die entwickelten Funktionen wurden in KURT integriert, auf weitere Robotersysteme übertragen und in Nutzerstudien untersucht.
Wichtigste Forschungsergebnisse
- Autonome Situationserkennung: Erkennung von Anomalien in Haushaltsumgebungen und Ableitung geeigneter Korrekturmaßnahmen.
- Graphbasierte KI: GNNs erreichten bis zu 81,9 % F1-Score bei der Anomalieerkennung und zeigten Vorteile bei unbekannten Situationen gegenüber rein regelbasierten Ansätzen.
- Lernen durch Demonstration: Neue Manipulationsaufgaben konnten anhand weniger menschlicher Demonstrationen erlernt und auf andere Robotersysteme übertragen werden.
- Praktische Validierung: Erfolgreiche Durchführung von Aufräum- und Hol-und-bring-Aufgaben sowie interaktiven Nutzerstudien mit KURT.
Publikationen & Veröffentlichungen
Publikationen
- Pranav Krishna Prasad, I.C., Benjamin Staehle, Ertel, W., 2020. Grasping Unknown Objects Using Convolutional Neural Networks, in: Intelligent Systems and Applications. Springer. https://doi.org/10.1007/978-3-030-55190-2_51
- Krishna Prasad, P., Ertel, W., 2020. Knowledge Acquisition and Reasoning Systems for Service Robots: A Short Review of the State of the Art, in: 2020 5th International Conference on Robotics and Automation Engineering (ICRAE). pp. 36–45. https://doi.org/10.1109/ICRAE50850.2020.9310835
- Hofer, D., Prasad, P.K., Schneider, M., (2021). Comparison of Anomaly Detection and Solution Strategies for Household Service Robotics using Knowledge Graphs. In: 2021 IEEE International Conference on Artificial Intelligence in Engineering and Technology (IICAIET). pp. 1–6. https://doi.org/10.1109/IICAIET51634.2021.9573970
- M. Kraus, N. Wagner, W. Minker, A. Agrawal, A. Schmidt, P. Krishna Prasad and W. Ertel. KURT: A Household Assistance Robot Capable of Proactive Dialogue. In Proceedings of the 2022 17th ACM/IEEE International Conference on Human-Robot Interaction (HRI), 855-859. IEEE, 2022.
Vorträge
- Künstliche Intelligenz und maschinelles Lernen, Boehringer Ingelheim Pharma, Biberach, Februar 2019
- Künstliche Intelligenz in Gesellschaft und Arbeitswelt, Arbeitswelten von morgen, St.-Elisabeth Stiftung, Biberach, Oktober 2019
- Künstliche Intelligenz und gesellschaftlicheAspekte, EBL-Leiterplattentagung, Fellbach, Februar 2020
- Künstliche Intelligenz und der Freizeit-Rebound-Effekt, Jahrestagung der Deutschen Gesellschaft für Humanökologie, Würzburg, Mai 2020
- Künstliche Intelligenz mit oder ohne Homo Sapiens?, TAZ Lab, Berlin, April 2021
- Künstliche Intelligenz und Gesellschaft, HTWG Konstanz, November 2021
Workshops/Ausstellungen
- 4. BMBF Zukunftskongress, Bonn. 2019
Öffentliche Auftritte
- Teilnahme Robocup @Home League German Open, Magdeburg, Mai 2019
- Teilnahme Robocup @Home League World Cup, virtuell, Juni 2021
- Eröffnung des Innovationslabors LAB4DTE, Hochschule Ravensburg-Weingarten. November 2021
Projektteam
Projektleitung