Auf einen Blick
Autonomer Schüttguttransport mit 3D-Pfadplanung
Das Forschungs- und Entwicklungsprojekt SAFE3D (Sicherer autonomer Schüttguttransport auf Sanierungsbaustellen in schwierigen Umgebungen mit 3D-Pfadplanung) entwickelt neue Verfahren für eine automatisierte Baustellenlogistik.
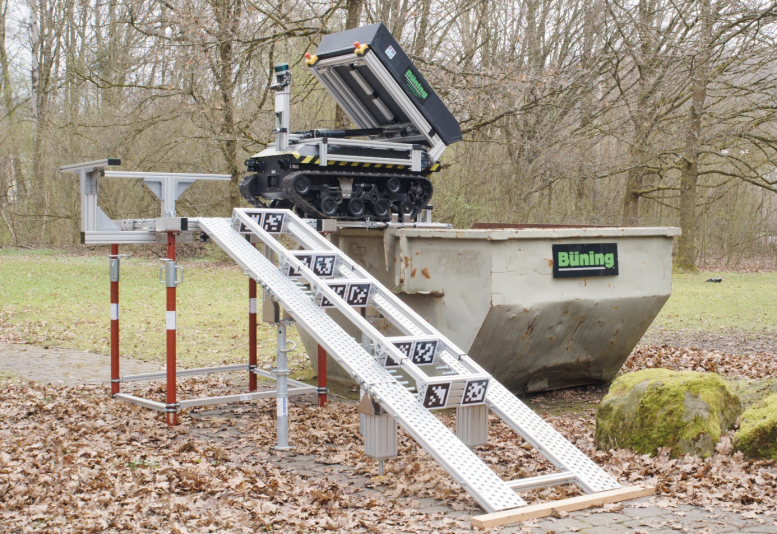
Mehrere robotische Muldenkipper sollen Schüttgut selbstständig zwischen Belade- und Entladestellen transportieren. Dabei müssen Rampen, unebenes Gelände, Hindernisse, Absturzkanten sowie dynamische Veränderungen der Umgebung zuverlässig berücksichtigt werden. Ziel ist es, die Effizienz von Sanierungs- und Rückbauarbeiten zu erhöhen und gleichzeitig das Baustellenpersonal körperlich zu entlasten.
Beitrag der RWU
Das Institut für Künstliche Intelligenz der RWU Hochschule Ravensburg-Weingarten bearbeitet zentrale Forschungsfragen zur dreidimensionalen Befahrbarkeitsbewertung und adaptiven Pfadplanung.
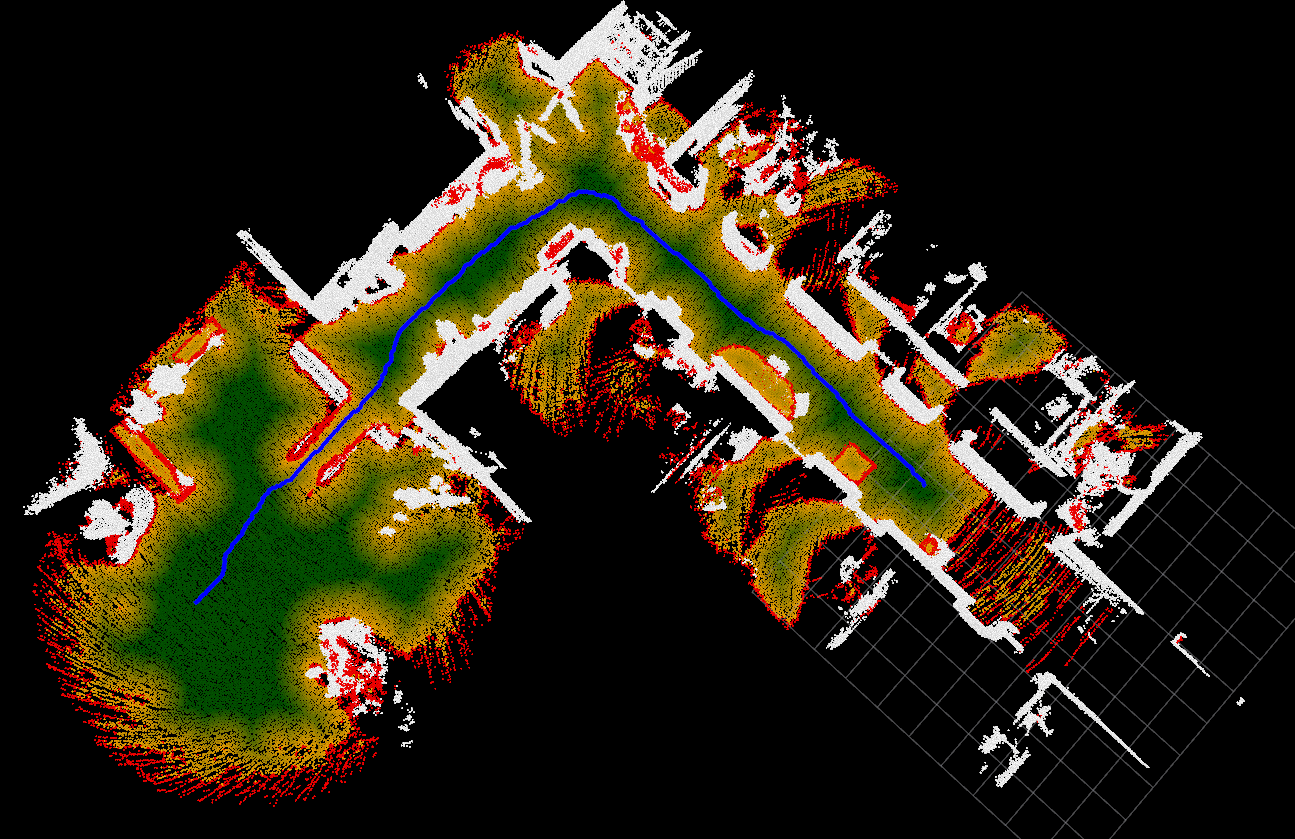
Auf Grundlage von LiDAR- und Stereodaten sollen Bodenflächen, Höhenunterschiede, Hindernisse sowie statische und dynamische Objekte erkannt werden. Darauf aufbauend entwickelt die RWU eine effiziente 3D-Befahrbarkeitsmetrik. Diese bewertet mögliche Fahrbereiche insbesondere hinsichtlich Sicherheit, Geländeeigenschaften, Hindernissen und erreichbarer Fahrgeschwindigkeit.
Die Befahrbarkeitsmetrik wird in eine adaptive 3D-Pfadplanung integriert. Diese verwendet kontinuierlich aktualisierte Umgebungsmodelle und passt die Route an Veränderungen der Baustelle an. Dabei werden geometrische und semantische Umgebungsinformationen gemeinsam berücksichtigt.
Die entwickelten Verfahren werden in Simulationen, mit realen Sensordaten und im Reallabor untersucht. Anschließend erfolgt die Integration in den Gesamtdemonstrator. Die RWU schafft damit eine wesentliche algorithmische Grundlage für die sichere und effiziente Navigation autonomer Transportfahrzeuge in komplexen dreidimensionalen Baustellenumgebungen.